Ingeniero de Comunicaciones
Optimiza la red del vehículo basada en Ethernet (TCP/UDP) y CAN, e investiga el salto a nuevas tecnologías como EtherCAT, Profinet y arquitecturas zonales. Garantiza un flujo de telemetría y comandos ultrarrápido y robusto entre todos los subsistemas del prototipo.
Sobre el reto
En Hyperloop UPV buscamos estudiantes con curiosidad técnica y pasión por los sistemas embebidos que quieran llevar las comunicaciones del vehículo al siguiente nivel. En el subsistema de Firmware serás la persona encargada de conectar cada microcontrolador, sensor y actuador del prototipo mediante redes robustas, de baja latencia y alta fiabilidad.
Actualmente trabajamos con una red basada en Ethernet (TCP/UDP) y buses como CAN para la comunicación intra-vehículo y con la control station. Tu labor combinará optimizar y asegurar esta infraestructura actual con liderar la investigación técnica de nuevos horizontes: evaluar buses de tiempo real determinista como EtherCAT o Profinet, explorar arquitecturas zonales para simplificar el conexionado y cómputo del prototipo, y definir las bases de las comunicaciones de las futuras generaciones del vehículo.
Tu día a día en el equipo
Mantener, depurar y optimizar el stack de red actual basado en Ethernet (TCP/UDP) y CAN en microcontroladores.
Investigar y realizar pruebas de concepto (PoCs) con nuevos protocolos industriales y de tiempo real estricto (EtherCAT, Profinet, CAN-FD).
Explorar e investigar la viabilidad de una arquitectura zonal para distribuir el control y la telemetría de forma modular.
Desarrollar firmware en C++ bare-metal con chips stm32H7 e investigar el salto a SoMs más potentes.
Diseñar drivers de comunicación, parsers y capas de serialización eficientes para telemetría y comandos de control.
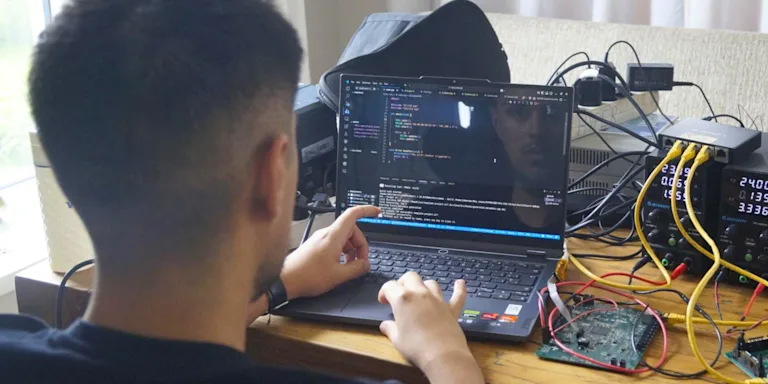
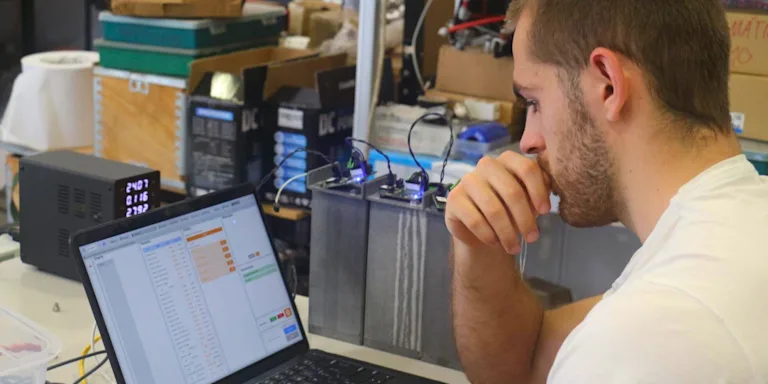
Validar la integridad de los buses y paquetes de red con analizadores lógicos, osciloscopios y herramientas de captura de tráfico (como Wireshark).
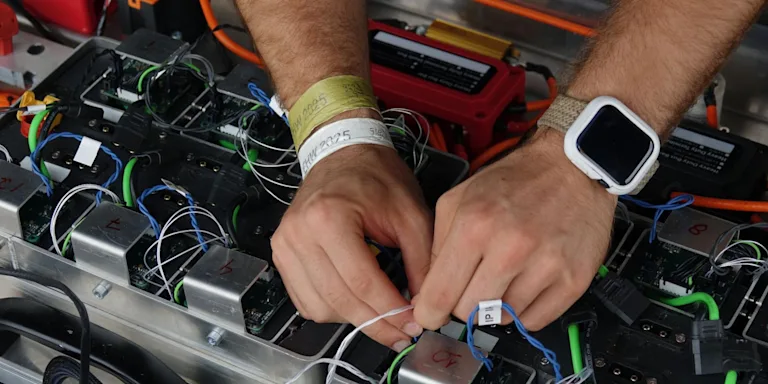
Colaborar estrechamente con Hardware para el diseño físico de líneas de comunicación y con Backend/Control Station para acordar formatos de intercambio de datos.
Realizar pruebas de fiabilidad y estrés bajo condiciones reales de operación en bancada y en el vehículo.
Uso diario de Git/GitHub para control de versiones, revisión de código y trabajo colaborativo.
Lo que buscamos en ti
Ganas de aprender, trastear con hardware y prototipar sobre microcontroladores reales.
Conocimientos de programación en C++ en entornos embebidos.
Comprensión de fundamentos de redes y sockets (TCP/UDP/IP) y/o protocolos serie y buses como CAN, SPI o UART.
Curiosidad e interés por investigar protocolos industriales deterministas (EtherCAT, Profinet) y nuevas arquitecturas de vehículo.
Familiaridad o interés en aprender el uso de instrumental de laboratorio (analizador lógico, osciloscopio) y análisis de red (Wireshark).
Capacidad de análisis crítico para comparar tecnologías, evaluar pros/contras y proponer mejoras técnicas justificadas.
Lo que te ofrecemos
La oportunidad de investigar y experimentar con arquitecturas y protocolos punteros que rara vez se tocan en la carrera.
Responsabilidad real sobre la espina dorsal que conecta todos los sistemas del prototipo.
Trabajar en contacto directo con empresas líderes en sensórica, automatización y comunicaciones que patrocinan al equipo.
Participar en eventos del sector tecnológico y ferias de ingeniería donde exponemos el prototipo.
Competir en la European Hyperloop Week, midiéndote frente a universidades como ETH Zürich, TU Delft o TUM.
Mentoría y contacto con exmiembros que trabajan hoy en empresas como PLD Space, CERN, Apple, Stadler, Analog Devices, Texas Instrument o Speedgoat.
Un equipo multidisciplinar con un ambiente técnico brutal donde tu trabajo impacta directamente en el funcionamiento del vehículo.